Nas secções anteriores falámos de vários tipos diferentes de forças e vimos que
cada força atua sobre um corpo de uma maneira diferente.trabalho .
O trabalho de uma força é a energia transformada ou transferida a um corpo ao aplicar-lhe uma força.
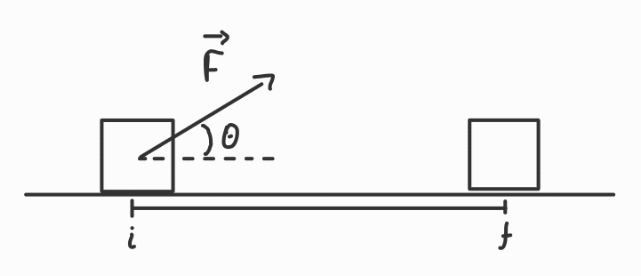
No secundário aprendemos a fórmula para o trabalho quando a força aplicada e o movimento eram simples:
W F = F ⋅ cos Θ ⋅ Δ x Δ x = x f − x i \begin{darray}{ll}
W_F = F \cdot \cos\varTheta \cdot \Delta x && \Delta x = x_f - x_i
\end{darray} W F = F ⋅ cos Θ ⋅ Δ x Δ x = x f − x i
Atenção!
Apenas as componentes da força com a mesma direção do movimento do corpo ao qual a força é aplicada produzem trabalho.
Se Θ = 90 deg ent a ˜ o W f = 0 \begin{darray}{ll}
\text{Se } \varTheta = 90\op{deg} \text{ então } W_f = 0
\end{darray} Se Θ = 90 deg ent a ˜ o W f = 0 A forma anterior serve perfeitamente para sistemas de 1 dimensão mas quando o sistema
tem n n n
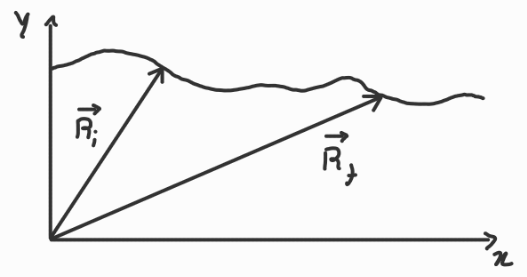
F ⃗ = ( F x , F y , F z ) d r ⃗ = ( d x , d y , d z ) \begin{darray}{ll}
\vec{F} = (F_x, F_y, F_z) & d\vec{r} = (dx, dy, dz)\\
\end{darray} F = ( F x , F y , F z ) d r = ( d x , d y , d z ) F ⃗ ⋅ d r ⃗ = F x d x + F y d y + F z d z \begin{darray}{ll}
\vec{F}\cdot d\vec{r} = F_xdx + F_ydy + F_zdz
\end{darray} F ⋅ d r = F x d x + F y d y + F z d z W F = ∫ i f F ⃗ ⋅ d r ⃗ = ∫ i f F x d x + ∫ i f F y d y + ∫ i f F z d z \begin{darray}{ll}
W_F = \int^f_i \vec{F}\cdot d\vec{r} = \int^f_i F_xdx + \int^f_i F_ydy + \int^f_i F_zdz
\end{darray} W F = ∫ i f F ⋅ d r = ∫ i f F x d x + ∫ i f F y d y + ∫ i f F z d z
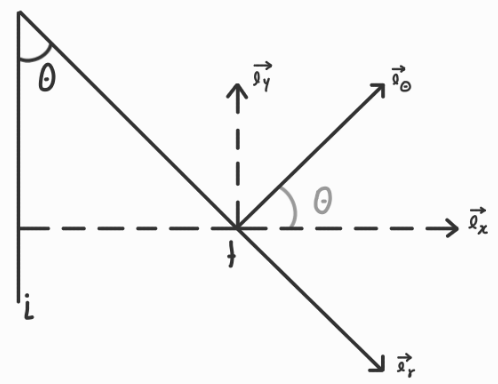
F ⃗ = ( F r , F Θ ) d r ⃗ = ( d r , d Θ ) \begin{darray}{ll}
\vec{F} = (F_r, F_\varTheta) & d\vec{r} = (dr, d\varTheta)\\
\end{darray} F = ( F r , F Θ ) d r = ( d r , d Θ ) F ⃗ ⋅ d r ⃗ = F r d r + F Θ d Θ \begin{darray}{ll}
\vec{F}\cdot d\vec{r} = F_rdr + F_\varTheta d\varTheta
\end{darray} F ⋅ d r = F r d r + F Θ d Θ W F = ∫ i f F ⃗ ⋅ d r ⃗ = ∫ i f F r d r + ∫ i f F Θ d Θ \begin{darray}{ll}
W_F = \int^f_i \vec{F}\cdot d\vec{r} = \int^f_i F_rdr + \int^f_i F_\varTheta d\varTheta
\end{darray} W F = ∫ i f F ⋅ d r = ∫ i f F r d r + ∫ i f F Θ d Θ Prova e x ⃗ = sin Θ e r ⃗ + cos Θ e Θ ⃗ e y ⃗ = − cos Θ e r ⃗ + sin Θ e Θ ⃗ \begin{darray}{ll}
\vec{e_x} = \;\,\, \sin\varTheta\, \vec{e_r} + \cos\varTheta\, \vec{e_\varTheta}\\
\vec{e_y} = -\cos\varTheta\, \vec{e_r} + \sin\varTheta\, \vec{e_\varTheta}\\
\end{darray} e x = sin Θ e r + cos Θ e Θ e y = − cos Θ e r + sin Θ e Θ x = r sin Θ ⇒ d x = sin Θ d r + r cos Θ d Θ y = − r cos Θ ⇒ d y = − cos Θ d r + r sin Θ d Θ \begin{darray}{ll}
x = \enspace\,r\sin\varTheta \enspace\rArr\enspace \d x = \>\,\,\sin\varTheta\, \d r + r\cos\varTheta\, \d \varTheta\\
y = -r\cos\varTheta \enspace\rArr\enspace \d y = -\cos\varTheta\, \d r + r\sin\varTheta\, \d \varTheta\\
\end{darray} x = r sin Θ ⇒ d x = sin Θ d r + r cos Θ d Θ y = − r cos Θ ⇒ d y = − cos Θ d r + r sin Θ d Θ Portanto, se d r ⃗ = d x e x ⃗ + d y e y ⃗ : F ⃗ ⋅ d r ⃗ = F ⃗ ( d x e x ⃗ + d y e y ⃗ ) = F ⃗ ( ( sin Θ d r + r cos Θ d Θ ) ( sin Θ e r ⃗ + cos Θ e Θ ⃗ ) + ( − cos Θ d r + r sin Θ d Θ ) ( − cos Θ e r ⃗ + sin Θ e Θ ⃗ ) ) = F ⃗ ( d r e r ⃗ + r d Θ e Θ ⃗ ) = F r d r + F Θ d Θ \begin{darray}{ll}
\text{Portanto, se }\d\vec{r} = \d x\,\vec{e_x} + \d y\,\vec{e_y}:\\
\text{ }\\
\vec{F}\cdot \d\vec{r} \>= \vec{F}\,(\d x\,\vec{e_x} + \d y\,\vec{e_y})\\
\qquad\>\>\, = \vec{F}\,((\sin\varTheta\, dr + r\cos\varTheta\, d\varTheta)(\sin\varTheta\,\vec{e_r} + \cos\varTheta\,\vec{e_\varTheta}) \space + \\
\qquad\qquad\quad\, (-\cos\varTheta\, \d r + r\sin\varTheta\, \d\varTheta)(-\cos\varTheta\,\vec{e_r} + \sin\varTheta\,\vec{e_\varTheta}))\\
\qquad\>\>\, = \vec{F}\,(\d r\,\vec{e_r} + r\,\d \varTheta\,\vec{e_\varTheta})\\
\qquad\>\>\, = F_r\,\d r + F_\varTheta\,\d\varTheta
\end{darray} Portanto, se d r = d x e x + d y e y : F ⋅ d r = F ( d x e x + d y e y ) = F (( sin Θ d r + r cos Θ d Θ ) ( sin Θ e r + cos Θ e Θ ) + ( − cos Θ d r + r sin Θ d Θ ) ( − cos Θ e r + sin Θ e Θ )) = F ( d r e r + r d Θ e Θ ) = F r d r + F Θ d Θ Exemplo
Podemos agora calcular o trabalho da força gravítica enquanto um corpo cai em direção à terra:
d r ⃗ = d r e r ⃗ W G = ∫ r i r f F ⃗ ⋅ d r ⃗ = ∫ r i r f − G M T m R 2 e r ⃗ ⋅ e r ⃗ d r = G M T m r f − G M T m r i \begin{darray}{ll}
\d \vec{r} = \d r\,\vec{e_r}\\
W_G = \int^{r_f}_{r_i}\vec{F}\cdot \d\vec{r} = \int^{r_f}_{r_i} -\frac{GM_Tm}{R^2}\,\vec{e_r}\cdot\vec{e_r}\,\d r = \frac{GM_Tm}{r_f} - \frac{GM_Tm}{r_i}
\end{darray} d r = d r e r W G = ∫ r i r f F ⋅ d r = ∫ r i r f − R 2 G M T m e r ⋅ e r d r = r f G M T m − r i G M T m Atenção
O trabalho de uma força conservativa apenas depende da posição inicial e final,
sendo o trajeto feito para chegar de um ponto para o outro irrelevante
A força gravítica é conservativa podendo assim ser expressa como uma variação de enrgia potencial. E p = − G M t m R \;E_p = -\frac{GM_tm}{R}\; E p = − R G M t m
W F = − ( E f − E i ) \begin{darray}{ll}
W_F = -\,(\,E_f - E_i\,)
\end{darray} W F = − ( E f − E i ) Conseguimos ainda expressar a força gravítica como gradiente de uma energia potencial:
∇ ⃗ E p ( r ⃗ ) = ∂ E ∂ x e x ⃗ + ∂ E ∂ y e y ⃗ + ∂ E ∂ z e z ⃗ F ⃗ = − ∇ ⃗ E p ( r ⃗ ) \begin{darray}{ll}
\vec{\nabla}E_p\,(\vec{r}) = \frac{\partial E}{\partial x}\,\vec{e_x} + \frac{\partial E}{\partial y}\,\vec{e_y} + \frac{\partial E}{\partial z}\,\vec{e_z}\\
\,\\
\vec{F} = -\vec{\nabla}\,E_p(\vec{r})
\end{darray} ∇ E p ( r ) = ∂ x ∂ E e x + ∂ y ∂ E e y + ∂ z ∂ E e z F = − ∇ E p ( r ) Coordenadas esféricas ∇ ⃗ U = ∂ U ∂ r e r ⃗ + 1 r ∂ U ∂ σ e σ ⃗ + 1 r sin σ ∂ U ∂ ϕ e ϕ ⃗ \begin{darray}{ll}
\vec{\nabla}U = \frac{\partial U}{\partial r}\,\vec{e_r} + \frac{1}{r}\,\frac{\partial U}{\partial \sigma}\,\vec{e_\sigma} + \frac{1}{r\sin\sigma}\,\frac{\partial U}{\partial \phi}\,\vec{e_\phi}
\end{darray} ∇ U = ∂ r ∂ U e r + r 1 ∂ σ ∂ U e σ + r sin σ 1 ∂ ϕ ∂ U e ϕ Trabalho de Forças Exteriores
O trabalho de forças exteriores é igual à variação da energia cinética do sistema:
W F = 1 2 m v f 2 − 1 2 m v i 2 \begin{darray}{ll}
W_F = \frac{1}{2}\,m\,v_f^2 - \frac{1}{2}\,m\,v_i^2
\end{darray} W F = 2 1 m v f 2 − 2 1 m v i 2 ou, em termos de energia potencial:
E p f + 1 2 m v f 2 = E p i + 1 2 m v i 2 \begin{darray}{ll}
E_{pf} + \frac{1}{2}\,m\,v_f^2 = E_{pi} + \frac{1}{2}\,m\,v_i^2
\end{darray} E p f + 2 1 m v f 2 = E p i + 2 1 m v i 2 Podemos definir a energia total do sistema:
E T o t a l = E p + E i \begin{darray}{ll}
E_{Total} = E_p + E_i
\end{darray} E T o t a l = E p + E i que é conservada para forças conservativas
Prova Podemos mostrar que E T o t a l E_{Total} E T o t a l
∂ E T o t a l ∂ t = ∂ E p ∂ t + ∂ E c ∂ t \begin{darray}{ll}
\frac{\partial E_{Total}}{\partial t} = \frac{\partial E_p}{\partial t} + \frac{\partial E_c}{\partial t}
\end{darray} ∂ t ∂ E T o t a l = ∂ t ∂ E p + ∂ t ∂ E c Mas E c = 1 2 m v 2 \;E_c = \frac{1}{2}\,m\,v^2 E c = 2 1 m v 2
∂ E c ∂ t = 1 2 m ( 2 v v ˙ ) = m v a ∂ E p ∂ t = ∂ E p ∂ t + ∂ r ⃗ ∂ t ⋅ ∇ ⃗ E p = ∂ E p ∂ t + v ⃗ ⋅ ∇ ⃗ E p \begin{darray}{ll}
\frac{\partial E_c}{\partial t} = \frac{1}{2}\,m\,(2\,v\,\dot{v}) = mva \\
\,\\
\frac{\partial E_p}{\partial t} = \frac{\partial E_p}{\partial t} + \frac{\partial \vec{r}}{\partial t}\cdot\vec{\nabla}E_p = \frac{\partial E_p}{\partial t} + \vec{v}\cdot\vec{\nabla}E_p
\end{darray} ∂ t ∂ E c = 2 1 m ( 2 v v ˙ ) = m v a ∂ t ∂ E p = ∂ t ∂ E p + ∂ t ∂ r ⋅ ∇ E p = ∂ t ∂ E p + v ⋅ ∇ E p Ora , para todos os problemas de física ∂ E p ∂ t = 0 \frac{\partial E_p}{\partial t} = 0 ∂ t ∂ E p = 0
∂ E T o t a l ∂ t = v ⃗ ⋅ ∇ ⃗ E p + v m a \begin{darray}{ll}
\frac{\partial E_{Total}}{\partial t} = \vec{v}\cdot\vec{\nabla}E_p + vma
\end{darray} ∂ t ∂ E T o t a l = v ⋅ ∇ E p + v ma mas
m a = F G = − ∇ E p , logo ∂ E T o t a l ∂ t = 0 \begin{darray}{ll}
ma = F_G = -\nabla E_p \text{ ,\quad logo }\quad \frac{\partial E_{Total}}{\partial t} = 0
\end{darray} ma = F G = − ∇ E p , logo ∂ t ∂ E T o t a l = 0 Exemplo 1
Uma pedra foi lançada verticalmente com velocidade v i v_i v i
Podemos usar a conservação de energia uma vez que estamos apenas a considerar que a única força aplicada no corpo é a força gravítica:
E T o t a l = const ⟹ 1 2 m v i 2 = 1 2 m v f 2 + m g h m a x \begin{darray}{ll}
E_{Total} = \text{const} \implies \frac{1}{2}\,m\,v_i^2 = \frac{1}{2}\,m\,v_f^2 + mgh_{max}
\end{darray} E T o t a l = const ⟹ 2 1 m v i 2 = 2 1 m v f 2 + m g h ma x como v f = 0 \, v_f = 0 \, v f = 0
1 2 m v i 2 = m g h m a x ⟺ h m a x = v i 2 2 g \begin{darray}{ll}
\frac{1}{2}\,m\,v_i^2 = mgh_{max} \iff h_{max} = \frac{v_i^2}{2g}
\end{darray} 2 1 m v i 2 = m g h ma x ⟺ h ma x = 2 g v i 2 A energia cinética transforma-se em potencial.
Exemplo 2
Uma pedra foi lançada ao ar com velocidade extremamente grande.
Qual a velocidade de escape, isto é, a velocidade mínima para chegar ao infinito?
Usamos novamente a conservação de energia considerando apenas a força gravítica como força aplicada à pedra:
E T o t a l = c o n s t ⟹ 1 2 m v i 2 − G M T m R T = 1 2 m v f 2 − G M T m R ∞ \begin{darray}{ll}
E_{Total} = const \implies \frac{1}{2}\,m\,v_i^2 - \frac{GM_Tm}{R_T} = \frac{1}{2}\,m\,v_f^2 - \frac{GM_Tm}{R_\infty}
\end{darray} E T o t a l = co n s t ⟹ 2 1 m v i 2 − R T G M T m = 2 1 m v f 2 − R ∞ G M T m como 1 ∞ = 0 \, \frac{1}{\infty} = 0 \, ∞ 1 = 0 v f = 0 \, v_f = 0 \, v f = 0
1 2 m v i 2 − G M T m R T = 0 ⟺ v i 2 = 2 G M T R T \begin{darray}{ll}
\frac{1}{2}\,m\,v_i^2 - \frac{GM_Tm}{R_T} = 0 \iff v_i^2 = \frac{2GM_T}{R_T}
\end{darray} 2 1 m v i 2 − R T G M T m = 0 ⟺ v i 2 = R T 2 G M T Como o raio e massa da Terra são valores conhecidos é possível calcular a
velocidade de escape um corpo na Terra v i ⋍ 11 km/s \, v_i \backsimeq 11 \,\op{km/s} \, v i ⋍ 11 km/s
A velocidade de escape de um buraco negro é igual à velocidade da luz.